Domain hausmittel-pickel.de kaufen?
Wir ziehen mit dem Projekt
hausmittel-pickel.de um.
Sind Sie am Kauf der Domain
hausmittel-pickel.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain hausmittel-pickel.de kaufen?
Was ist der Gesamtwiderstand eines R-2R-Netzwerks?
Der Gesamtwiderstand eines R-2R-Netzwerks hängt von der Anzahl der Widerstände und deren Werten ab. Im Allgemeinen kann der Gesamtwiderstand durch die Formel Rges = R1 + 2(R2 + R3 + ... + Rn) berechnet werden, wobei R1 der Widerstand am Anfang des Netzwerks ist und R2 bis Rn die weiteren Widerstände darstellen. **
Was sind Akne, Pickel und Mitesser?
Akne ist eine Hauterkrankung, die durch entzündete Pickel, Mitesser und andere Hautläsionen gekennzeichnet ist. Pickel sind entzündete Läsionen, die durch eine Ansammlung von Talg, Bakterien und abgestorbenen Hautzellen entstehen. Mitesser sind nicht entzündete Läsionen, bei denen sich Talg und abgestorbene Hautzellen in den Poren ansammeln. **
Ähnliche Suchbegriffe für RH56BFX-2R-WR---RH56BFX
Top-Angebote
Produkte zum Begriff RH56BFX-2R-WR---RH56BFX:
-
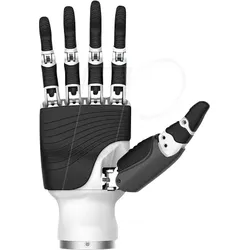
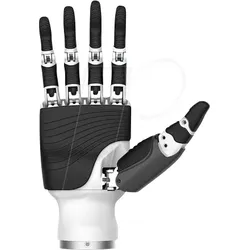
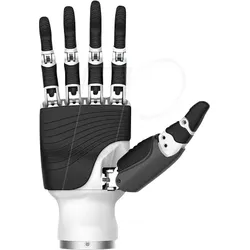
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Buchart, Karin: HausmittelHausmittel , Traditionelle Hausmittel, die wirken Zwiebelsaft bei Husten, Topfenwickel bei Verstauchungen und ein Tee aus Minze, Melisse, Anis und Kamille bei Blähungen: Wenn die Nase läuft, das Bein schmerzt oder der Bauch zwickt, empfiehlt Karin Buchart erprobte Rezepte aus der regionalen Volksmedizin. Die studierte Ernährungswissenschaftlerin und Gründerin des Vereins »TEH - Traditionelle Europäische Heilkunde« hat im Laufe der Jahre eine reichhaltige Sammlung an bewährten Heilmitteln zusammengetragen. Ihr umfangreiches Wissen, das sie auch auf Seminaren und Workshops weitergibt, hat sie für uns in einem Nachschlagewerk zusammengefasst: - Einfach und wirksam: Hausmittel aus Lebensmitteln und Kräutern, die auch Sie zu Hause haben - So beugen Sie Krankheiten vor: Immunsystem stärken, Darmflora verbessern - Schnupfen, Reizhusten, Halsschmerzen: die besten Hausmittel bei Erkältungen - Ob Unwohlsein oder Erkrankung, ob Kinderkrankheit oder Altersbeschwerden: Tees, Kräuter und Wickel, die helfen - Von Arteriosklerose über Gicht und Gelenkschmerzen bis Wechseljahre: 400 Seiten voller bewährter Hausmittel Volksheilkunde: schnelle Hilfe aus der Hausapotheke Alle im Buch vorgestellten Hausmittel haben eines gemeinsam: Sie sind leicht anzuwenden und werden schon seit Generationen innerhalb der Familien weitergegeben. Viele der Rezepte stammen aus den Alpen und dem Pinzgau. , Sicherungen > Autoelektrik , Auflage: Neuauflage, Erscheinungsjahr: 20190321, Produktform: Leinen, Autoren: Buchart, Karin, Auflage/Ausgabe: Neuauflage, Seitenzahl/Blattzahl: 400, Abbildungen: mit zahlreichen farbigen Abbildungen, Keyword: Lebensmittel; einfach; Haushalt; Beschwerden; Linderung; Immunsystem stärken; Hausmittel gegen Halsschmerzen; Zwiebelsaft; Hausmittel gegen Husten; Fieber bei Kindern; Arthrosebehandlung; Mittel gegen Blähungen; Blutdruck natürlich senken; Magen Darm Hausmittel; Erkältung vorbeugen; einfache Mittel; wohlbefinden; Hausmittel gegen Schmerzen; Hausapotheke, Fachschema: Medizin / Naturheilkunde, Volksmedizin, Alternativmedizin~Medizin / Ratgeber (allgemein)~Gesundheit (allgemein), Fachkategorie: Alternativmedizin~Komplementäre Therapien, Heilverfahren und Gesundheit, Warengruppe: HC/Ratgeber Gesundheit, Fachkategorie: Medizin und Gesundheit: Ratgeber, Sachbuch, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Servus, Verlag: Servus, Verlag: Servus bei Benevento, Länge: 266, Breite: 215, Höhe: 40, Gewicht: 1744, Produktform: Gebunden, Genre: Sachbuch/Ratgeber, Genre: Sachbuch/Ratgeber,30,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
DERMASENCE Hautpflege Set gegen Pickel & Mitesser 1 SparsetDas Set enthält: 1x PZN 03286267 DERMASENCE Seborra Akutroller Gel 10 ml Gel 1x PZN 17867571 DERMASENCE Seborra Leichte Gelcreme 50 ml Creme 1x PZN 00021367 DERMASENCE Mousse Reinigungsschaum 200 ml Schaum PZN 03286267 DERMASENCE Seborra Akutroller Gel 10 ml Gel Pickel-Akutroller Leichtes, transparentes Gel mit Boswellia Extrakt und Gluconolacton kann Rötungen entgegenwirken. Der Akutroller kann das Hautbild verfeinern, er hilft Druckgefühl zu reduzieren. Zur pH-Wert regulierenden Reinigung empfehlen wir DERMASENCE Mousse Reinigungsschaum. Reinigen Sie anschließend nach mit DERMASENCE Tonic. Anwendung: Bei ersten Anzeichen von Rötungen oder Druckgefühl mehrmals täglich punktuell auftragen. Hinweis: Bei aufgekratzten Stellen ist ein leichtes Brennen möglich. Inhaltsstoffe: Um die neuesten wissenschaftlichen Erkenntnisse zu berücksichtigen, werden unsere Produkte kontinuierlich weiterentwickelt, wodurch ggf. unterschiedliche Produktversionen im Umlauf sein können. Die Inhaltsstoffauflistung auf der OVP des Produktes ist verbindlich. PZN 17867571 DERMASENCE Seborra Leichte Gelcreme 50 ml Creme Hydratisierende Tagespflege für unreine Haut Speziell zur feuchtigkeitsspendenden Pflege bei fettender, zu Unreinheiten neigender Haut und Mischhaut geeignet. Beruhigt und pflegt die Haut mit Avocadoöl, Panthenol und Vitamin E. Das Hautbild wird verfeinert und Spannungsgefühle verringert. Die nicht komedogene Formulierung zieht schnell ein. Zur pH-Wert regulierenden Reinigung empfehlen wir DERMASENCE Mousse Anwendung: Nach der Reinigung auf der Haut verteilen. Inhaltsstoffe: Um die neuesten wissenschaftlichen Erkenntnisse zu berücksichtigen, werden unsere Produkte kontinuierlich weiterentwickelt, wodurch ggf. unterschiedliche Produktversionen im Umlauf sein können. Die Inhaltsstoffauflistung auf der OVP des Produktes ist verbindlich. PZN 00021367 DERMASENCE Mousse Reinigungsschaum 200 ml Schaum Der komfortable Reinigungsschaum für fettende und unreine Haut verfeinert mit Glycol- und Salizylsubstanzen das Hautbild. Er reinigt porentief und regeneriert den Säureschutzmantel der Haut. Ideal auch zur Vorbereitung der Haut auf Fruchtsäurebehandlungen. Zur pH-Wert regulierenden Nachreinigung empfehlen wir DERMASENCE Tonic. Anwendung: Zweimal täglich auf die Gesichtshaut auftragen und leicht einmassieren. Mit lauwarmem Wasser abnehmen. Inhaltsstoffe: Um die neuesten wissenschaftlichen Erkenntnisse zu berücksichtigen, werden unsere Produkte kontinuierlich weiterentwickelt, wodurch ggf. unterschiedliche Produktversionen im Umlauf sein können. Die Inhaltsstoffauflistung auf der OVP des Produktes ist verbindlich. Der Beipackzettel der jeweiligen Einzelprodukte ist unter der entsprechenden PZN in unserem Shop zu finden.35,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter



-
Wie kann man Mitesser, verstopfte Poren und Pickel loswerden?
Um Mitesser, verstopfte Poren und Pickel loszuwerden, ist es wichtig, eine gute Hautpflegeroutine zu entwickeln. Reinigen Sie Ihr Gesicht zweimal täglich mit einem milden Reinigungsmittel, verwenden Sie regelmäßig ein Peeling, um abgestorbene Hautzellen zu entfernen, und tragen Sie eine nicht komedogene Feuchtigkeitscreme auf. Vermeiden Sie auch das Ausdrücken von Pickeln, da dies zu Entzündungen und Narbenbildung führen kann. Bei schweren Hautproblemen sollten Sie einen Dermatologen konsultieren. **
-
Was hilft gut gegen Mitesser, verstopfte Poren und Pickel?
Eine gute Hautpflegeroutine ist der Schlüssel zur Bekämpfung von Mitessern, verstopften Poren und Pickeln. Regelmäßiges Reinigen der Haut mit einem sanften Reinigungsmittel, gefolgt von der Verwendung eines Gesichtswassers oder Toners, kann helfen, die Poren zu klären und überschüssiges Öl zu entfernen. Die Verwendung von Produkten mit Inhaltsstoffen wie Salicylsäure oder Benzoylperoxid kann auch helfen, Mitesser und Pickel zu reduzieren. Es ist wichtig, die Haut nicht zu überreizen oder zu stark zu trocknen, da dies zu einer Überproduktion von Öl führen kann. **
-
Wie funktioniert ein Digital-Analog-Wandler mit einem R-2R-Netzwerk?
Ein Digital-Analog-Wandler (DAC) mit einem R-2R-Netzwerk verwendet eine Kombination aus Widerständen, um digitale Eingangssignale in analoge Ausgangssignale umzuwandeln. Das R-2R-Netzwerk besteht aus zwei verschiedenen Widerstandswerten, R und 2R, die in einer spezifischen Anordnung geschaltet sind. Die digitalen Eingangssignale werden in binärer Form an das R-2R-Netzwerk angelegt, wobei die Widerstände entsprechend geschaltet werden, um den gewünschten analogen Ausgangswert zu erzeugen. **
-
Kann man anstelle von WR 165x70 R14 auch WR 165x70 R13 verwenden?
Nein, man kann nicht anstelle von WR 165x70 R14 WR 165x70 R13 verwenden. Die Zahlen in der Reifenbezeichnung geben die Größe des Reifens an, und R14 bedeutet, dass der Reifen für eine 14-Zoll-Felge geeignet ist. Ein R13-Reifen wäre jedoch für eine 13-Zoll-Felge ausgelegt und würde daher nicht richtig auf die Felge passen. **
Gibt es eine Beziehung zwischen 2r^2, pi und 4pi*r^2?
Ja, es gibt eine Beziehung zwischen den Ausdrücken 2r^2, pi und 4pi*r^2. Die Formel für die Fläche eines Kreises ist A = pi*r^2, wobei r der Radius des Kreises ist. Wenn man die Formel für die Fläche eines Kreises verdoppelt, erhält man 2r^2. Wenn man die Formel für die Fläche eines Kreises mit dem Faktor 4 multipliziert, erhält man 4pi*r^2. **
Was bedeutet WR 50?
Was bedeutet WR 50? WR steht für "Water Resistant" und die Zahl 50 gibt an, dass die Uhr bis zu einem Druck von 5 bar wasserdicht ist. Das bedeutet, dass die Uhr beim Händewaschen oder im Regen getragen werden kann, jedoch nicht zum Schwimmen oder Tauchen geeignet ist. Es ist wichtig, die angegebene Wasserdichtigkeit zu beachten, um Schäden an der Uhr zu vermeiden. Es wird empfohlen, Uhren mit einer höheren Wasserdichtigkeit zu wählen, wenn sie beim Schwimmen oder Tauchen getragen werden sollen. **
Top-Angebote
Produkte zum Begriff RH56BFX-2R-WR---RH56BFX:
-
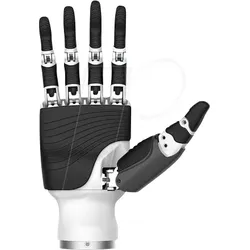
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Buchart, Karin: HausmittelHausmittel , Traditionelle Hausmittel, die wirken Zwiebelsaft bei Husten, Topfenwickel bei Verstauchungen und ein Tee aus Minze, Melisse, Anis und Kamille bei Blähungen: Wenn die Nase läuft, das Bein schmerzt oder der Bauch zwickt, empfiehlt Karin Buchart erprobte Rezepte aus der regionalen Volksmedizin. Die studierte Ernährungswissenschaftlerin und Gründerin des Vereins »TEH - Traditionelle Europäische Heilkunde« hat im Laufe der Jahre eine reichhaltige Sammlung an bewährten Heilmitteln zusammengetragen. Ihr umfangreiches Wissen, das sie auch auf Seminaren und Workshops weitergibt, hat sie für uns in einem Nachschlagewerk zusammengefasst: - Einfach und wirksam: Hausmittel aus Lebensmitteln und Kräutern, die auch Sie zu Hause haben - So beugen Sie Krankheiten vor: Immunsystem stärken, Darmflora verbessern - Schnupfen, Reizhusten, Halsschmerzen: die besten Hausmittel bei Erkältungen - Ob Unwohlsein oder Erkrankung, ob Kinderkrankheit oder Altersbeschwerden: Tees, Kräuter und Wickel, die helfen - Von Arteriosklerose über Gicht und Gelenkschmerzen bis Wechseljahre: 400 Seiten voller bewährter Hausmittel Volksheilkunde: schnelle Hilfe aus der Hausapotheke Alle im Buch vorgestellten Hausmittel haben eines gemeinsam: Sie sind leicht anzuwenden und werden schon seit Generationen innerhalb der Familien weitergegeben. Viele der Rezepte stammen aus den Alpen und dem Pinzgau. , Sicherungen > Autoelektrik , Auflage: Neuauflage, Erscheinungsjahr: 20190321, Produktform: Leinen, Autoren: Buchart, Karin, Auflage/Ausgabe: Neuauflage, Seitenzahl/Blattzahl: 400, Abbildungen: mit zahlreichen farbigen Abbildungen, Keyword: Lebensmittel; einfach; Haushalt; Beschwerden; Linderung; Immunsystem stärken; Hausmittel gegen Halsschmerzen; Zwiebelsaft; Hausmittel gegen Husten; Fieber bei Kindern; Arthrosebehandlung; Mittel gegen Blähungen; Blutdruck natürlich senken; Magen Darm Hausmittel; Erkältung vorbeugen; einfache Mittel; wohlbefinden; Hausmittel gegen Schmerzen; Hausapotheke, Fachschema: Medizin / Naturheilkunde, Volksmedizin, Alternativmedizin~Medizin / Ratgeber (allgemein)~Gesundheit (allgemein), Fachkategorie: Alternativmedizin~Komplementäre Therapien, Heilverfahren und Gesundheit, Warengruppe: HC/Ratgeber Gesundheit, Fachkategorie: Medizin und Gesundheit: Ratgeber, Sachbuch, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Servus, Verlag: Servus, Verlag: Servus bei Benevento, Länge: 266, Breite: 215, Höhe: 40, Gewicht: 1744, Produktform: Gebunden, Genre: Sachbuch/Ratgeber, Genre: Sachbuch/Ratgeber,30,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was ist der Gesamtwiderstand eines R-2R-Netzwerks?
Der Gesamtwiderstand eines R-2R-Netzwerks hängt von der Anzahl der Widerstände und deren Werten ab. Im Allgemeinen kann der Gesamtwiderstand durch die Formel Rges = R1 + 2(R2 + R3 + ... + Rn) berechnet werden, wobei R1 der Widerstand am Anfang des Netzwerks ist und R2 bis Rn die weiteren Widerstände darstellen. **
-
Was sind Akne, Pickel und Mitesser?
Akne ist eine Hauterkrankung, die durch entzündete Pickel, Mitesser und andere Hautläsionen gekennzeichnet ist. Pickel sind entzündete Läsionen, die durch eine Ansammlung von Talg, Bakterien und abgestorbenen Hautzellen entstehen. Mitesser sind nicht entzündete Läsionen, bei denen sich Talg und abgestorbene Hautzellen in den Poren ansammeln. **
-
Wie kann man Mitesser, verstopfte Poren und Pickel loswerden?
Um Mitesser, verstopfte Poren und Pickel loszuwerden, ist es wichtig, eine gute Hautpflegeroutine zu entwickeln. Reinigen Sie Ihr Gesicht zweimal täglich mit einem milden Reinigungsmittel, verwenden Sie regelmäßig ein Peeling, um abgestorbene Hautzellen zu entfernen, und tragen Sie eine nicht komedogene Feuchtigkeitscreme auf. Vermeiden Sie auch das Ausdrücken von Pickeln, da dies zu Entzündungen und Narbenbildung führen kann. Bei schweren Hautproblemen sollten Sie einen Dermatologen konsultieren. **
-
Was hilft gut gegen Mitesser, verstopfte Poren und Pickel?
Eine gute Hautpflegeroutine ist der Schlüssel zur Bekämpfung von Mitessern, verstopften Poren und Pickeln. Regelmäßiges Reinigen der Haut mit einem sanften Reinigungsmittel, gefolgt von der Verwendung eines Gesichtswassers oder Toners, kann helfen, die Poren zu klären und überschüssiges Öl zu entfernen. Die Verwendung von Produkten mit Inhaltsstoffen wie Salicylsäure oder Benzoylperoxid kann auch helfen, Mitesser und Pickel zu reduzieren. Es ist wichtig, die Haut nicht zu überreizen oder zu stark zu trocknen, da dies zu einer Überproduktion von Öl führen kann. **
Ähnliche Suchbegriffe für RH56BFX-2R-WR---RH56BFX
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
DERMASENCE Hautpflege Set gegen Pickel & Mitesser 1 SparsetDas Set enthält: 1x PZN 03286267 DERMASENCE Seborra Akutroller Gel 10 ml Gel 1x PZN 17867571 DERMASENCE Seborra Leichte Gelcreme 50 ml Creme 1x PZN 00021367 DERMASENCE Mousse Reinigungsschaum 200 ml Schaum PZN 03286267 DERMASENCE Seborra Akutroller Gel 10 ml Gel Pickel-Akutroller Leichtes, transparentes Gel mit Boswellia Extrakt und Gluconolacton kann Rötungen entgegenwirken. Der Akutroller kann das Hautbild verfeinern, er hilft Druckgefühl zu reduzieren. Zur pH-Wert regulierenden Reinigung empfehlen wir DERMASENCE Mousse Reinigungsschaum. Reinigen Sie anschließend nach mit DERMASENCE Tonic. Anwendung: Bei ersten Anzeichen von Rötungen oder Druckgefühl mehrmals täglich punktuell auftragen. Hinweis: Bei aufgekratzten Stellen ist ein leichtes Brennen möglich. Inhaltsstoffe: Um die neuesten wissenschaftlichen Erkenntnisse zu berücksichtigen, werden unsere Produkte kontinuierlich weiterentwickelt, wodurch ggf. unterschiedliche Produktversionen im Umlauf sein können. Die Inhaltsstoffauflistung auf der OVP des Produktes ist verbindlich. PZN 17867571 DERMASENCE Seborra Leichte Gelcreme 50 ml Creme Hydratisierende Tagespflege für unreine Haut Speziell zur feuchtigkeitsspendenden Pflege bei fettender, zu Unreinheiten neigender Haut und Mischhaut geeignet. Beruhigt und pflegt die Haut mit Avocadoöl, Panthenol und Vitamin E. Das Hautbild wird verfeinert und Spannungsgefühle verringert. Die nicht komedogene Formulierung zieht schnell ein. Zur pH-Wert regulierenden Reinigung empfehlen wir DERMASENCE Mousse Anwendung: Nach der Reinigung auf der Haut verteilen. Inhaltsstoffe: Um die neuesten wissenschaftlichen Erkenntnisse zu berücksichtigen, werden unsere Produkte kontinuierlich weiterentwickelt, wodurch ggf. unterschiedliche Produktversionen im Umlauf sein können. Die Inhaltsstoffauflistung auf der OVP des Produktes ist verbindlich. PZN 00021367 DERMASENCE Mousse Reinigungsschaum 200 ml Schaum Der komfortable Reinigungsschaum für fettende und unreine Haut verfeinert mit Glycol- und Salizylsubstanzen das Hautbild. Er reinigt porentief und regeneriert den Säureschutzmantel der Haut. Ideal auch zur Vorbereitung der Haut auf Fruchtsäurebehandlungen. Zur pH-Wert regulierenden Nachreinigung empfehlen wir DERMASENCE Tonic. Anwendung: Zweimal täglich auf die Gesichtshaut auftragen und leicht einmassieren. Mit lauwarmem Wasser abnehmen. Inhaltsstoffe: Um die neuesten wissenschaftlichen Erkenntnisse zu berücksichtigen, werden unsere Produkte kontinuierlich weiterentwickelt, wodurch ggf. unterschiedliche Produktversionen im Umlauf sein können. Die Inhaltsstoffauflistung auf der OVP des Produktes ist verbindlich. Der Beipackzettel der jeweiligen Einzelprodukte ist unter der entsprechenden PZN in unserem Shop zu finden.35,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Digital-Analog-Wandler mit einem R-2R-Netzwerk?
Ein Digital-Analog-Wandler (DAC) mit einem R-2R-Netzwerk verwendet eine Kombination aus Widerständen, um digitale Eingangssignale in analoge Ausgangssignale umzuwandeln. Das R-2R-Netzwerk besteht aus zwei verschiedenen Widerstandswerten, R und 2R, die in einer spezifischen Anordnung geschaltet sind. Die digitalen Eingangssignale werden in binärer Form an das R-2R-Netzwerk angelegt, wobei die Widerstände entsprechend geschaltet werden, um den gewünschten analogen Ausgangswert zu erzeugen. **
-
Kann man anstelle von WR 165x70 R14 auch WR 165x70 R13 verwenden?
Nein, man kann nicht anstelle von WR 165x70 R14 WR 165x70 R13 verwenden. Die Zahlen in der Reifenbezeichnung geben die Größe des Reifens an, und R14 bedeutet, dass der Reifen für eine 14-Zoll-Felge geeignet ist. Ein R13-Reifen wäre jedoch für eine 13-Zoll-Felge ausgelegt und würde daher nicht richtig auf die Felge passen. **
-
Gibt es eine Beziehung zwischen 2r^2, pi und 4pi*r^2?
Ja, es gibt eine Beziehung zwischen den Ausdrücken 2r^2, pi und 4pi*r^2. Die Formel für die Fläche eines Kreises ist A = pi*r^2, wobei r der Radius des Kreises ist. Wenn man die Formel für die Fläche eines Kreises verdoppelt, erhält man 2r^2. Wenn man die Formel für die Fläche eines Kreises mit dem Faktor 4 multipliziert, erhält man 4pi*r^2. **
-
Was bedeutet WR 50?
Was bedeutet WR 50? WR steht für "Water Resistant" und die Zahl 50 gibt an, dass die Uhr bis zu einem Druck von 5 bar wasserdicht ist. Das bedeutet, dass die Uhr beim Händewaschen oder im Regen getragen werden kann, jedoch nicht zum Schwimmen oder Tauchen geeignet ist. Es ist wichtig, die angegebene Wasserdichtigkeit zu beachten, um Schäden an der Uhr zu vermeiden. Es wird empfohlen, Uhren mit einer höheren Wasserdichtigkeit zu wählen, wenn sie beim Schwimmen oder Tauchen getragen werden sollen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.